
Ciao, benvenuta/o su StaticaFacile, in questa lezione-esercitazione propongo un Esercizio Tensore d’inerzia di una massa puntiforme.
Considerato l’argomento, la lezione potrebbe esser utile agli studenti di Ingegneria, di Architettura e anche dei corsi CAT (Costruzioni Ambiente Territorio) delle scuole superiori.
L’Esercizio sul Tensore d’inerzia di una massa puntiforme è interessante per le basi di molte discipline scientifiche e ingegneristiche.
Qui vi anticipo la videolezione. Nel seguito troverai una panoramica sul tensore d’inerzia.
In particolare, nella videolezione, viene sviluppato un esercizio numerico strutturato per approfondire la natura matematica e fisica di questo operatore fondamentale che è il tensore d’inerzia.
Esercizio Tensore d’Inerzia massa puntiforme: La Struttura Matematica del Tensore d’Inerzia
Il tensore d’inerzia rappresenta la distribuzione spaziale della massa di un corpo e la sua resistenza alla variazione del moto rotatorio.
Per una massa puntiforme m situata in una posizione r=(x, y, z) rispetto a un’origine prefissata, il tensore d’inerzia I è una matrice simmetrica 3×3.

Nell’esercizio descritto nella videolezione avremo la massa m pari a 2,5 kg e il vettore posizione r con componenti (coordinate) x=5 y=3,5 z=3
Gli elementi sulla diagonale principale, detti momenti d’inerzia, sono definiti come segue:
Ixx=m∙(y2+z2) Iyy=m∙(x2+z2) Izz=m∙(x2+y2)
Essi misurano l’inerzia rispetto agli assi X Y Z del sistema di riferimento adottato.
Gli elementi fuori diagonale, noti come prodotti d’inerzia o momenti misti o momenti centrifughi sono definiti come segue:
Ixy=m∙x∙y Iyx=m∙y∙x Ixz=m∙x∙z Izx=m∙z∙x Iyz=m∙y∙z Izy=m∙z∙y
Questa configurazione riflette come la massa non è solo una proprietà scalare.
La massa è un operatore lineare che lega il vettore velocità angolare ω al vettore momento angolare L tramite la relazione L=I∙ω dove I è il tensore d’inerzia.
Esercizio Tensore d’Inerzia massa puntiforme: Determinazione di Autovalori e Autovettori
Il calcolo degli autovalori e degli autovettori è il passaggio cruciale per comprendere la dinamica rotazionale intrinseca del sistema.
In questo caso “il sistema” è una massa puntiforme.

Matematicamente, questo si traduce nella risoluzione dell’equazione caratteristica
det(I-α.Id)=0
I è il tensore d’inerzia, α rappresenta l’autovalore, Id è la matrice identità.
Poiché il tensore d’inerzia è una matrice reale e simmetrica, il Teorema Spettrale garantisce che i tre autovalori α1, α2, α3 siano reali e che gli autovettori corrispondenti siano mutuamente ortogonali.
Gli autovalori così ottenuti sono i “momenti principali d’inerzia“.
Essi rappresentano i valori estremi (massimo e minimo) della resistenza rotazionale del sistema.
Se la massa puntiforme ruota attorno a una direzione definita da un autovettore, il momento angolare sarà perfettamente parallelo alla velocità angolare, semplificando drasticamente le equazioni del moto di Eulero.
Gli Assi Principali e la Diagonalizzazione
Gli assi principali d’inerzia sono le direzioni geometriche definite dagli autovettori del tensore d’inerzia.
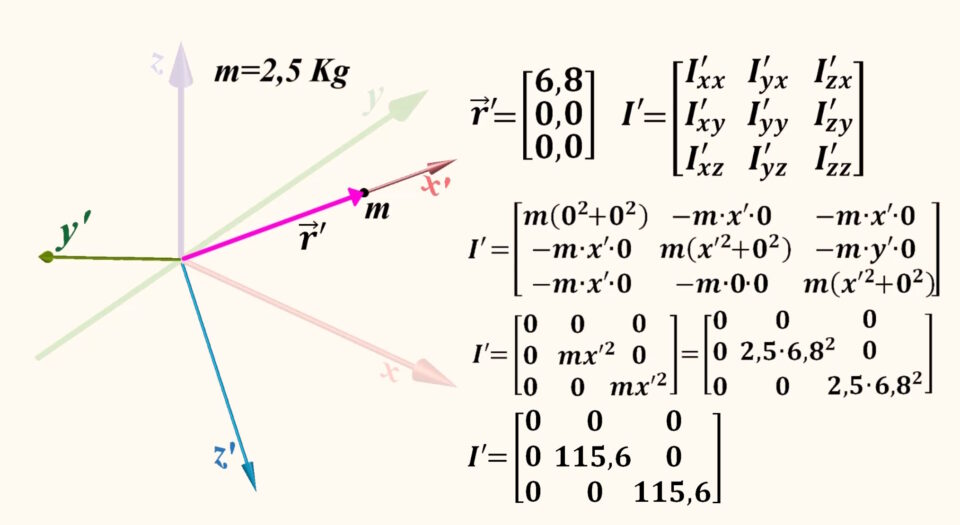
Quando il sistema di riferimento viene ruotato in modo da allinearsi con questi assi, il tensore d’inerzia assume una forma diagonale, in cui tutti i prodotti d’inerzia Iij (con i ≠ j) risultano nulli.
In questo particolare sistema la matrice è composta solo dai momenti d’inerzia principali sulla diagonale.
Fisicamente, l’allineamento con gli assi principali significa che la distribuzione di massa è bilanciata rispetto alla rotazione.
Per una singola massa puntiforme, uno degli assi principali passerà sempre attraverso la congiungente tra l’origine e la massa stessa, mentre gli altri due saranno situati in un piano perpendicolare a tale congiungente.
Questa semplificazione è essenziale per lo studio dei corpi rigidi complessi, che possono essere visti come una sovrapposizione di infinite masse puntiformi.
Significato Dinamico e Applicazioni
La definizione degli assi principali non è solo un esercizio algebrico, ma ha profonde implicazioni sulla stabilità del moto.
Un corpo che ruota attorno al suo asse principale di massimo o minimo momento d’inerzia tende a mantenere una rotazione stabile, mentre la rotazione attorno all’asse intermedio può presentare instabilità (effetto Dzhanibekov).
Il tensore d’inerzia permette inoltre di definire l’ellissoide d’inerzia, una superficie quadratica che visualizza intuitivamente come varia il momento d’inerzia al variare della direzione di rotazione.
In ingegneria aerospaziale e robotica, la conoscenza esatta di questi assi permette di ottimizzare il controllo d’assetto dei satelliti e il bilanciamento dei rotori, riducendo le sollecitazioni meccaniche e i consumi energetici durante le manovre di rotazione.
Nella videolezione troverai gli sviluppi numerici applicati ad una massa di 2,5 kg posizionata alle coordinate x=5 y=3,5 z=3.